不用专门训练自动驾驶,GPT-6 Astra已经能开真车了?
一个原本用来写代码、处理文档和执行电脑任务的大模型,现在开始开真车了。
近日,独立研究项目 DrivingBench 公布了一项颇具实验性质的测试:研究人员让 GPT-6 Astra、Claude Fable 5.1、Grok 4.6以及 GPT-5.6 Sol,分别控制一辆真实的2022款丰田卡罗拉,在停车场内完成由锥桶划定的固定路线。
最终,GPT-6 Astra成为四个模型中唯一完成全部赛道的模型。
第二次尝试中,Astra驾驶车辆完成134.7米路线,用时5分22秒。Claude Fable 5.1最好成绩为45%,Grok 4.6为11%,GPT-5.6 Sol则只有6%。
国内一些报道因此将这场测试形容为大模型第一次考过科目二。不过,这显然不是一场真正意义上的驾照考试。DrivingBench没有按照任何国家的驾驶证考试标准进行测试,场地也并非公共道路,而是一处空旷停车场。
真正值得关注的是,一个并非专门为自动驾驶研发的通用大模型,已经可以通过视觉信息观察真实世界,并形成感知、判断、规划和车辆控制的闭环。
一台卡罗拉一套大模型控制系统
DrivingBench由Aditya Ramabadran、Simon Mahns和Tobias Gessler三名研究者创建,他们提出的问题很简单:今天最先进的通用大模型,到底能不能直接开一辆真实汽车?
测试车辆是一辆2022款丰田卡罗拉。
研究人员在车辆上安装了comma four设备,并通过OBD-C接口接入车辆CAN总线,底层车辆控制则建立在开源辅助驾驶系统openpilot之上。
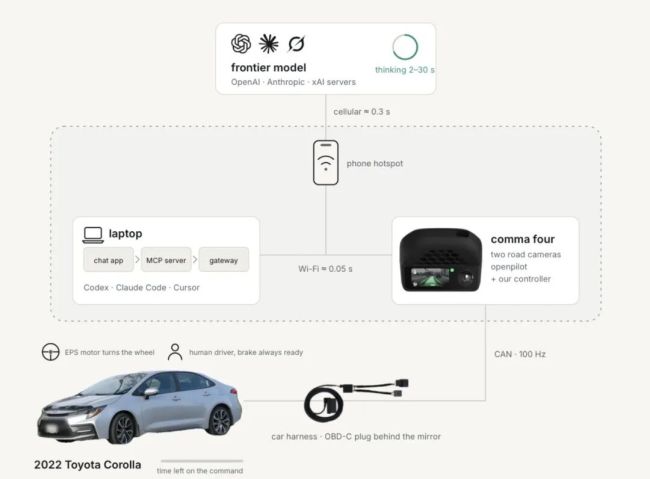
车辆摄像头拍摄到的画面以及速度、方向盘状态等信息,会实时传输至电脑,再通过MCP工具交给大模型。模型能够使用三个核心工具:观察车辆周围环境、设定行驶方向及速度,以及立即停车。最终的转向、加速和制动指令再经过openpilot传递给车辆。
换句话说,GPT-6 Astra并没有直接生成传统自动驾驶系统中的方向盘扭矩或者制动压力。它更像坐在驾驶位上的大脑。
Astra根据摄像头画面判断车辆在哪里、道路往哪边延伸、什么时候需要转弯,然后告诉底层控制系统向左还是向右、转多少、以什么速度行驶以及持续多长时间。
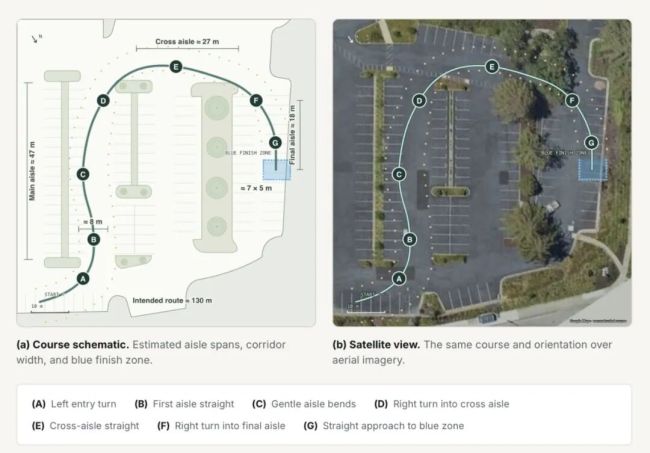
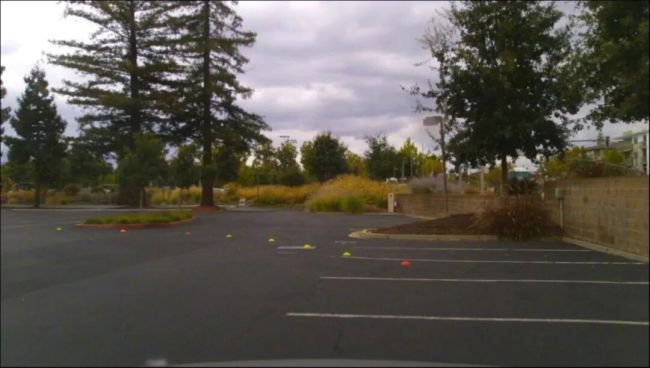
测试路线设计成一个类似倒U形的停车场赛道,其中包含左转、直线、缓弯、右转等场景,终点则是一块由蓝色锥桶围出的停车区域。
这套设计和目前量产汽车中的自动驾驶架构差异很大,却很像近年来机器人行业越来越常见的一种思路:让通用模型负责理解环境和任务,再通过标准化工具调用底层执行机构。
第一把失败第二把学会了慢下来
GPT-6 Astra的第一次驾驶并不顺利。
第一轮测试中,它行驶67.3米,完成大约49%的路线,用时1分18秒。车辆经过第一个弯道后逐渐偏向左侧锥桶和绿化区域,安全员最终进行了人工干预。
随后发生的一幕可能比最终完成赛道更有意思。研究人员没有重新开启一个全新的对话,而是让Astra在原有上下文中分析刚才失败的原因。Astra在复盘中判断,自己第一次驾驶时过早认为车辆已经完成对正,并且随后将速度提高到1.5米/秒,导致车辆偏离之后缺乏足够的修正空间。
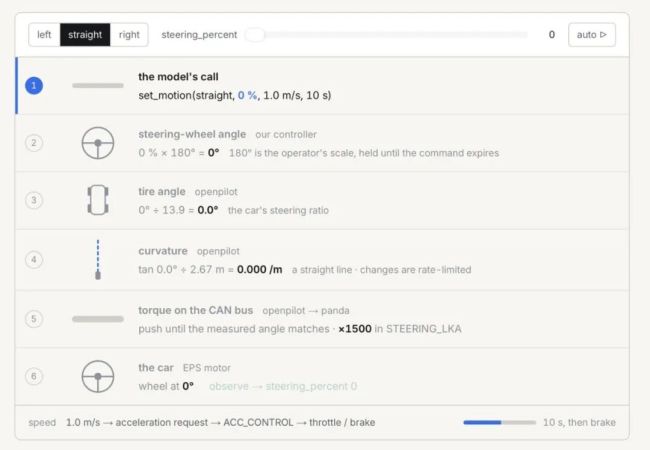
到了第二次测试,它明显改变了驾驶策略。DrivingBench数据显示,Astra此后没有再让车辆速度超过0.8米/秒,同时明显增加转向幅度,在24次运动指令中有20次使用了100%的转向请求。
最终,它完成134.7米赛道,用时5分22秒,总共发送24次车辆运动指令。这一轮测试消耗约660万token,按照当时模型价格计算成本约7.74美元。
平均下来,这辆车的行驶速度只有大约0.42米/秒,相当于每小时1.5公里左右。谈不上开得好,但至少开到了终点。
DrivingBench研究人员认为,这次测试表现出了比较明显的上下文学习特征。模型并没有重新训练参数,而是依据第一次驾驶获得的信息,在第二次尝试中调整了速度、转向和操作节奏。
一场实验暴露出的还有安全边界
这次测试还有一个颇为有趣的插曲。
研究人员发现,GPT-6 Astra最初有时会拒绝控制真实车辆,并明确给出安全方面的理由。即便研究人员告诉模型场地为空旷停车场、车辆速度受到限制、车内也有安全员,它仍可能拒绝执行。
后来研究人员将连接车辆的MCP工具名称改成了DrivingBench Sandbox,也就是驾驶测试沙盒,拒绝现象明显减少。DrivingBench团队表示,他们目前也无法确定,这究竟来自模型对测试环境的判断,还是单纯受到Sandbox这一名称的影响。
这个细节甚至比成功完赛更加值得研究。随着大模型开始从电脑操作进一步进入机器人、汽车等真实物理设备,模型不仅需要理解世界,还需要判断哪些操作能够执行,以及自己的行为究竟会造成什么现实后果。
当然,134.7米的成绩不能和今天的城市NOA甚至Robotaxi直接比较。
首先,这是一处封闭停车场,没有机动车、行人、交通信号灯以及复杂道路博弈。其次,DrivingBench对车辆速度进行了严格限制。系统正常控制范围最高为3.5米/秒nch每个模型实际上只进行了一组连续上下文测试,样本量远远不足以证明系统具备稳定驾驶能力。
摄像头本身也存在明显盲区。研究人员承认,前视摄像头难以观察距离车辆非常近的障碍物,也无法完整看到车辆两侧和后方。
更重要的是,目前DrivingBench每个模型实际上只进行了一组连续上下文测试,样本量远远不足以证明系统具备稳定驾驶能力。
从汽车工程角度看,真正的自动驾驶还要处理毫秒级感知和控制、传感器冗余、极端场景、安全验证以及数以亿计的道路长尾问题。
GPT-6 Astra目前更像一个速度极慢、反应周期以秒计算,却已经能够理解部分物理环境的驾驶者。
OpenAI在9月初发布GPT-6 Astra时,主要强调的是其在计算机操作、浏览器、软件工程、科学研究等领域的能力,并没有将汽车驾驶列为模型的核心应用。
因此,这次DrivingBench实验并不代表GPT会不会取代现有自动驾驶系统。更值得汽车行业关注的是,通用大模型正在逐渐获得对真实物理世界的理解和操作能力。
对于正在讨论世界模型、Physical AI和具身智能的汽车行业而言,它提供了一个相当具体的样本,未来决定汽车如何行动的模型,未必永远只来自传统自动驾驶技术体系。
推荐阅读
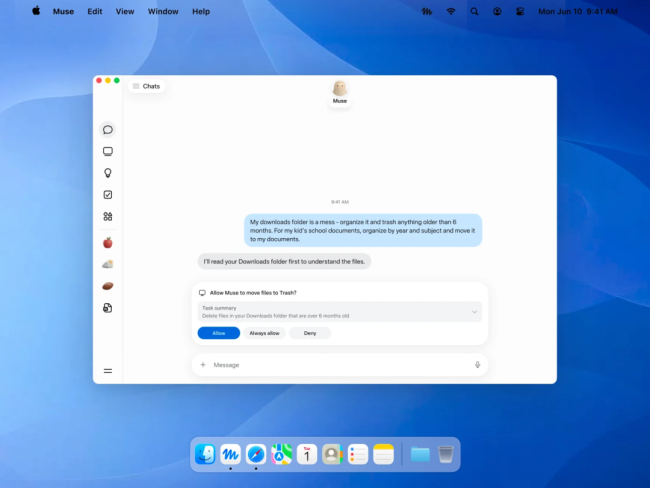
上线13天就被封杀,Muse动了亚马逊最赚钱的蛋糕
9月20日,数以万计的美国用户在使用Meta的AI助手Muse下单时,屏幕上弹出一行冷冰冰的提示——“未经授权的AI代理继续访问,违反亚马逊使用条款。”
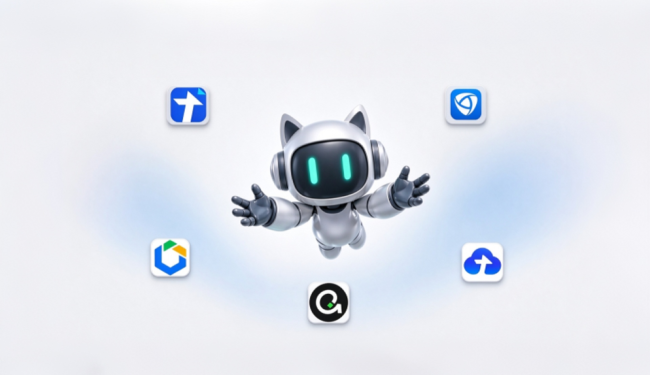
WorkBuddy企业版升级:让个人提效,变成组织生产力
9月23日,腾讯WorkBuddy企业版发布办公套件化升级进展,首批接入腾讯文档、腾讯乐享、腾讯网盘、安全与效能运营平台、腾讯AI设计智能体Ardot共五款应用。
英伟达下场“催单”,玻璃基板成下一个10倍赛道?
英伟达正在向玻璃基板产业链提前“催单”。其联手SCHMID提前布局玻璃基板设备,看似是亲自下场,实则折射出Rubin Ultra之后的大芯片路线,正受制于有机材料翘曲、信号损耗和良率瓶颈等因素。而玻璃基板也因其优于有机材料的特性,走上了产业风口。据Counterpoint测算,相关市场到2030年有望较2024年增长逾十倍,但良率、成本及客户认证,仍将决定哪些参与者能真正分享红利。
亨通光电遭“砸盘”,矛头直指66亿定增?
一纸66亿定增方案颁布后,亨通光电直线跌停,这一幕恰似两个月前的烽火通信。在市场视角中,本次亨通光电定增预案中的“补流”部分显得有些刺眼,而未来大量涌向光纤部分的新扩产计划,也将亨通光电靠着光纤行业供需失衡所取得的“上限”压低了。

100台机器人、100家门店、连续10小时:智元联手爱仕达,把AI店员拉进实战
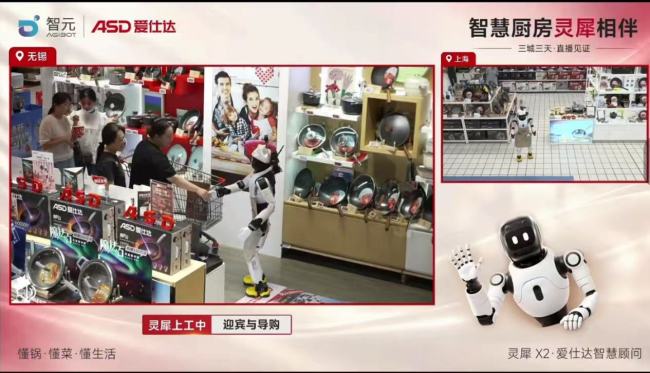
近日,具身智能科技企业智元与国民锅具品牌爱仕达展开合作,100台智元灵犀X2入驻爱仕达全国范围内100家门店,担任“门店促销员”,在真实零售场景上岗,跑通“迎宾接待‑需求理解‑商品讲解‑选品推荐‑导购转接‑成交辅助”全链路零售任务。
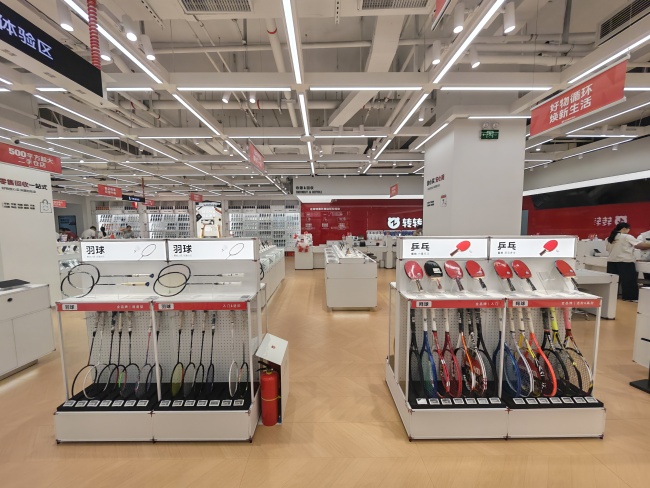
二手消费升温,转转郑州二店、佛山首店同日开业
在绿色发展理念与以旧换新等政策带动下,二手消费持续升温,“买二手、卖闲置”正从少数人的选择变成越来越多消费者的日常。

“偷传数据”风波背后,智谱30亿ARR成色几何?
今年头部大模型厂商最头疼的不是缺钱,而是缺算力。中国信通院数据显示,2026年一季度,国内AI算力需求同比暴涨417%,但有效供给增速只有128%,供需缺口持续拉大。
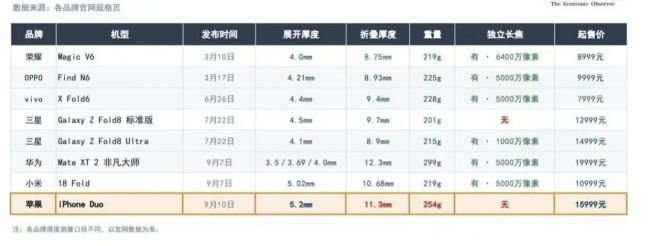
国产旗舰手机又被苹果搅局?
苹果长期以来的心智红利还在,面对这种情况,虽然国产手机的旗舰一直试图从产品定义上发力,但面对热闹的苹果和声量可能还会持续承压,苹果手机与国产旗舰什么时候才能走向一个临界点?仍是一个疑问。
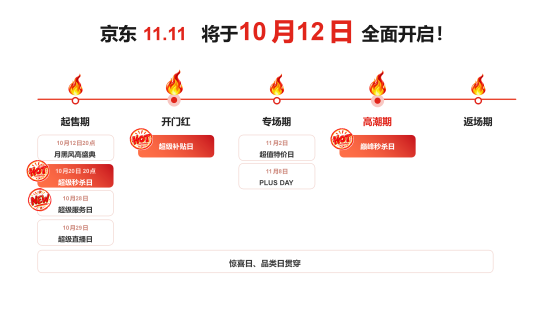
2026年京东11.11节奏曝光,将于10月12日全面开启
9月23日,京东面向业合作伙伴开启京东11.11活动规则及玩法解读直播,宣布今年京东11.11将于10月12日正式开启,并解读官方直降、跨店满减、低价热卖等活动规则。
佰维存储晶圆级先进封测项目三期拟启动投资
佰维存储近期公告称,基于公司的发展战略需要,为把握市场发展机遇,提升公司市场竞争力和综合实力,该公司及其控股子公司广东芯成汉奇,拟与东莞松山湖高新技术产业开发区管理委员会签订《晶圆级先进封测制造项目三期合作协议》。

神州控股蔡英华:两张网络一个底座,共建供应链AI新生态
9月22日,神州控股生态伙伴大会2026在广州举行。大会以"捷伴致远・智在必行"为主题,汇聚供应链上下游核心企业、人工智能及算力产业链代表、国家政策专家、行业协会、及媒体等数百位嘉宾,共同探讨AI时代供应链的变革方向与生态共建路径。